لیوت روبوت (Layout Robot)
ربات پیاده سازی نقشه روی زمین
Layout Marking Robot
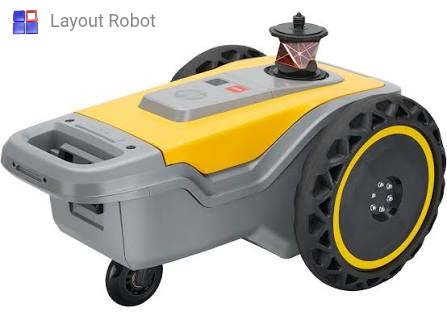
لیوت روبوت (Layout Robot) ربات چاپگر نقشه روی زمین ، یک سیستم روباتیک خودران است که برای ترجمه دقیق نقشههای دیجیتال (CAD، BIM) به علامتگذاریهای فیزیکی روی سطوح ساختمانی (معمولاً کف) در محل پروژه طراحی شده است.
هدف اصلی آن افزایش سرعت، دقت و کارایی در مرحله “پیادهسازی” یا “جانمایی” در پروژههای عمرانی است.
Layout Robot چیست ؟
” ربات مارکگذاری ” ( لِیوت روبوت) یک دستگاه رباتیک خودکار است که برای ترسیم دقیق و اتوماتیک نقشهها و طرحهای ساختمانی و عمرانی بر روی سطوح مختلف مانند زمین، بتن، یا آسفالت طراحی شده است.
این رباتها در واقع یک نوع پرینترزمینی هستند که یک طرح دوبعدی (نقشه) را با استفاده از رنگ یا جوهر روی سطح مشخصی چاپ میکنند.
نامهای علمی و فنی لیوت روبوت (Layout Robot)
* Construction Layout Robot: این نام عمومیترین و علمیترین اصطلاح برای این رباتها است که به معنای «ربات پیادهسازی نقشه ساختمانی» است.
* Layout Marking Robot: به معنای «ربات علامتگذاری نقشه» که وظیفه اصلی آن را نشان میدهد.
* Autonomous Site Printing Robot: به معنای «ربات خودکار چاپگر در سایت» که به قابلیت آنها در چاپ مستقیم نقشه روی زمین اشاره دارد.
چرا Layout Robot به وجود آمد و چه مشکلی را حل میکند؟
در گذشته، فرآیند مارکگذاری و پیادهسازی نقشه روی زمین (Layout) به صورت دستی توسط مهندسان نقشهبردار و با استفاده از ابزارهایی مانند دوربین نقشهبرداری (Total Station)، متر، گچ و ریسمان انجام میشد.
این فرآیند بسیار زمانبر، پر از خطای انسانی و نیازمند نیروی کار ماهر بود. یک اشتباه کوچک در ترسیم فونداسیون یا محل یک ستون، میتوانست هزینههای زیادی را به پروژه تحمیل کند.
چگونگی عملکرد Layout Robot
* ورودی داده
(Input)
یک نقشه دیجیتال (مانند فایل CAD یا BIM) که شامل تمام جزئیات مورد نیاز (محل ستونها، دیوارها، لولهها و …) است، به نرمافزار ربات داده میشود.
* موقعیتیابی
(Localization)
لیوت روبوت (Layout Robot) با استفاده از سیستمهای ناوبری پیشرفته مانند Total Station یا GPS/GNSS، موقعیت دقیق خود را در محل پروژه شناسایی میکند. این سیستمها به ربات میگویند که “الان کجا هستی و به کجا باید بروی”.
* ترسیم
(Drawing)
لیوت ربوت بر اساس دادههای نقشه و موقعیتیابی دقیق خود، به صورت خودکار شروع به حرکت میکند و با استفاده از یک نازل رنگپاش، خطوط و نقاط مشخص شده را با دقت بسیار بالا روی زمین چاپ میکند.
* خروجی
(Output)
نتیجه نهایی، یک نقشه دقیق و خوانا بر روی سطح کار است که تیمهای اجرایی میتوانند مستقیماً بر اساس آن کار خود را آغاز کنند.
اجزای اصلی و نحوه کار ربات
* بدنه ربات (Robot Body)
– یک شاسی با چرخهای مقاوم برای حرکت روی سطوح ناصاف کارگاهی. دارای موتورها و سیستمهای هدایت برای حرکت دقیق و برنامهریزی شده.
در برخی مدلها، قابلیت چرخش و حرکت در جهتهای مختلف برای دسترسی به تمام نقاط نقشه.
* سیستم علامتگذاری (Marking System)
– رایجترین روش: یک مخزن جوهر یا رنگ (اغلب رنگهای صنعتی مقاوم و قابل شستشو) که به یک نازل متصل است. ربات در حین حرکت، جوهر را روی سطح پاشیده و خطوط، نقاط، یا حتی نوشتهها و اعداد (مانند شماره ستونها یا ابعاد) را رسم میکند.
– برخی سیستمها ممکن است از مدادهای گچ صنعتی یا سایر روشهای علامتگذاری استفاده کنند.
* سیستم موقعیتیابی و ناوبری (Positioning & Navigation System)
این حیاتیترین بخش ربات است که دقت آن را تضمین میکند:
– توتال استیشن روباتیک (Robotic Total Station)
در بیشتر موارد، یک توتال استیشن روباتیک (معمولاً در گوشهای از کارگاه یا در محلی با دید کافی) به صورت بیسیم به ربات متصل میشود. این توتال استیشن با استفاده از پرتوهای لیزر، موقعیت دقیق لحظه به لحظه ربات را در فضای سهبعدی محاسبه و به آن گزارش میدهد. ربات نیز بر اساس این اطلاعات و نقشهای که به آن داده شده، مسیر خود را تنظیم میکند. این توتال استیشن نقش “چشم” و “مغز” موقعیتیابی ربات را ایفا میکند.
– سنسورهای داخلی (Internal Sensors)
شامل سنسورهای اینرسی (IMU)، چرخشمار (Encoder) و گاهی اوقات GPS/GNSS (در محیطهای باز) که به ربات در ناوبری خودکار و حفظ مسیر کمک میکنند.
– فناوریهای خودران (Autonomous Technologies)
الگوریتمهای هوش مصنوعی و مسیریابی به ربات اجازه میدهند تا مسیرهای بهینه را انتخاب کند، از موانع (مانلاً ستونها، ابزارآلات) اجتناب کند و به صورت خودکار در کارگاه حرکت کند.
* نرمافزار کنترل (Control Software)
ورودی داده (Data Input) ، کاربر نقشههای ساختمانی را (معمولاً در فرمتهای CAD مانند DWG یا مدلهای BIM) به نرمافزار تخصصی ربات وارد میکند.
نرمافزار این نقشهها را به دستورات حرکتی و علامتگذاری برای ربات ترجمه میکند.
مراحل کلی کار با لیوت روبوت (Layout Robot)
از طریق یک تبلت یا کنترلکننده دستی، کاربر میتواند ربات را راهاندازی کند، پیشرفت کار را نظارت کند و در صورت نیاز تنظیماتی را اعمال کند.
* آمادهسازی نقشه
مهندس یا نقشهبردار، نقشه مورد نظر (مثلاً پلان پارتیشنبندی) را در نرمافزار CAD یا BIM آماده میکند و مختصات دقیق نقاط و خطوط را تعریف میکند.
* تنظیمات اولیه در محل
توتال استیشن روباتیک در یک نقطه مناسب از کارگاه (با دید کافی به کل منطقه کار) نصب و راهاندازی میشود. این مرحله شامل کالیبراسیون و همراستا کردن سیستم مختصات توتال استیشن با سیستم مختصات نقشه است.
* برنامهریزی ربات
نقشه دیجیتال به نرمافزار ربات منتقل میشود. اپراتور مشخص میکند که کدام خطوط یا نقاط باید روی زمین علامتگذاری شوند.
* اجرای عملیات
ربات فعال شده و به صورت خودکار شروع به حرکت روی سطح و رسم خطوط نقشه میکند. ربات به طور مداوم موقعیت خود را با توتال استیشن چک میکند تا دقت را تضمین کند.
* تکمیل کار
پس از اتمام رسم تمامی خطوط برنامهریزی شده، ربات به نقطه شروع یا نقطه مشخصی باز میگردد. خطوط رسم شده روی زمین دقیقاً منطبق با نقشه خواهند بود.
مزایای کلیدی
* افزایش چشمگیر دقت
حذف خطاهای انسانی ناشی از اندازهگیری با متر و تراز. دقت در حد چند میلیمتر، که در مراحل بعدی ساخت (مثلاً نصب پارتیشنها) بسیار حیاتی است.
* تسریع فرآیند جانمایی
کاری که ممکن بود ساعتها یا روزها طول بکشد، توسط ربات در کسری از زمان انجام میشود.
* کاهش نیروی کار
نیاز به تیمهای متعدد نقشهبرداری برای پیادهسازی دستی کاهش مییابد.
* کاهش هزینههای ناشی از خطا (Rework)
با دقت بالای پیادهسازی، احتمال اشتباه در ساخت و نیاز به تخریب و بازسازیهای پرهزینه به حداقل میرسد.
* یکپارچگی با BIM
این رباتها به خوبی با فرآیندهای BIM ادغام میشوند و امکان انتقال مستقیم مدل دیجیتال به سایت ساخت و ساز را فراهم میکنند.
محدودیتها و چالشها
* هزینه بالا
سرمایهگذاری اولیه برای خرید این رباتها نسبتاً زیاد است، که استفاده از آنها را بیشتر برای پروژههای بزرگ و متوسط اقتصادی میکند.
* نیاز به تخصص
اپراتورها باید دانش کافی در مورد نقشهبرداری، نرمافزارهای CAD/BIM و کار با خود ربات را داشته باشند.
* موانع در محیط کار
سطوح بسیار ناصاف، موانع زیاد، یا وجود آب و گل میتواند عملکرد ربات را مختل کند.
* شارژدهی باتری
نیاز به شارژ مجدد باتری در طول روز کاری.
مدلهای مطرح لیوت روبوت (Layout Robot)
* HP SitePrint
ربات خودکار پیادهسازی نقشه که با استفاده از فایلهای CAD 2D، نقشههای ساختمانی را بهصورت دقیق روی زمین چاپ میکند.
برند: اچپی (HP)، ایالات متحده آمریکا.
ویژگیها:
سرعت چاپ تا ۳۰٪ بیشتر نسبت به نسخههای قبلی ، قابلیت اجتناب از موانع با استفاده از دوربین عمقی پیشرفته ، امکان چاپ روی سطوح مختلف مانند بتن خشن، آسفالت، چوب و وینیل ، مدیریت ابری برای بهروزرسانی فایلها و نظارت بر پیشرفت پروژه.
کاربردها: مناسب برای پروژههای ساختمانی بزرگ، بیمارستانها، فرودگاهها و مراکز تجاری.
* Dusty Robotics – FieldPrinter
ربات چاپگر نقشه که بهصورت مستقل طرحهای دیجیتال را بهصورت فیزیکی روی زمین چاپ میکند.
ویژگیها:
دقت ۱۰۰٪ در پیادهسازی نقشهها ، سرعت ۵ تا ۱۰ برابر بیشتر نسبت به روشهای دستی ، قابلیت چاپ خطوط، نقاط و متون از فایلهای CAD.
کاربردها: مناسب برای پروژههای ساختمانی با حجم بالا و نیاز به دقت بالا.
اطلاعات بیشتر:
* Topcon Layout Navigator (LN-150)
دستگاه دستی با قابلیت GPS که برای پیادهسازی دقیق نقشهها در پروژههای ساختمانی استفاده میشود.پ
برند: تاپکن (Topcon)، ژاپن.
ویژگیها:
دقت بالا در تعیین موقعیت نقاط ، رابط کاربری ساده و کاربرپسند ،قابلیت اتصال به نرمافزارهای مدیریت پروژه.
کاربردها: مناسب برای پروژههای ساختمانی متوسط و کوچک.
* Leica iCON iCR80
توتال استیشن رباتیک با قابلیت پیادهسازی خودکار نقشهها.
برند: لایکا جئوسیستمز (Leica Geosystems)، سوئیس.
ویژگیها:
دقت بالا در اندازهگیری و پیادهسازی نقشهها ، قابلیت اتصال به نرمافزارهای BIM ، عملکرد پایدار در شرایط مختلف محیطی.
کاربردها: مناسب برای پروژههای پیچیده و نیازمند دقت بالا.
* Trimble RTS 573
توتال استیشن رباتیک با قابلیت پیادهسازی خودکار نقشهها.
برند: تریمبل (Trimble)، ایالات متحده آمریکا.
ویژگیها:
دقت بالا در اندازهگیری و پیادهسازی نقشهها. ، قابلیت اتصال به نرمافزارهای مدیریت پروژه ، عملکرد پایدار در شرایط مختلف محیطی.
کاربردها: مناسب برای پروژههای ساختمانی بزرگ و پیچیده.
* Hilti Jaibot
بهطور خاص برای نصب سیستمهای مکانیکی، الکتریکی، لولهکشی و تکمیل داخلی طراحی شده است. این ربات با استفاده از دادههای مدل اطلاعات ساختمان (BIM) عملیاتهایی مانند دریلکاری و علامتگذاری نقاط را بهصورت خودکار انجام میدهد.
برند : Hilti
ویژگیها :
عملکرد نیمهخودکار ، سیستم بدون سیم تا ۸ ساعت بدون نیاز به شارژ مجدد کار میکند دارای سیستم حذف گرد و غبار داخلی است ، دقت در موقعیتیابی و دریلکاری تا ۳ میلیمتر ، سازگاری با BIM: امکان بارگذاری مستقیم دادههای CAD یا Revit به Hilti Cloud ، قابلیت دریلکاری در سطوح مختلف: توانایی دریلکاری در سقفهای فلزی موجدار و دیوارهای بتنی با ارتفاع بین ۰.۹ تا ۴.۸ متر ، گزارشدهی پیشرفته .
انواع Layout Robots بر اساس نوع فناوری
* رباتهای مبتنی بر Total Station
عملکرد: این رباتها پیشرفتهترین و دقیقترین نوع هستند. آنها با یک دوربین نقشهبرداری رباتیک (Total Station) کار میکنند. دوربین موقعیت دقیق ربات را با استفاده از منشور (Prism) دنبال میکند و به آن دستور حرکت میدهد.
کاربرد: پروژههای ساختمانی بزرگ و پیچیده که نیاز به دقت میلیمتری دارند، مانند ترسیم فونداسیون، محل ستونها، و دیوارهای داخلی.
نمونه: HP SitePrint، Leica iCON iCR80.
* رباتهای مبتنی بر GPS/GNSS
عملکرد: این رباتها برای موقعیتیابی از سیستمهای ماهوارهای مانند GPS، GLONASS یا Galileo استفاده میکنند. این سیستمها در محیطهای باز عملکرد بهتری دارند.
کاربرد: پروژههای زیرساختی و مسافتهای طولانی مانند ترسیم خطوط جاده، زمینهای ورزشی و پارکینگها.
نمونه: برخی از رباتهای ترسیم خطوط ورزشی.
انواع Layout Robots بر اساس نوع کاربری
* پرینترهای ساختمانی (Construction Printers)
عملکرد: این نوع برای مارکگذاری دقیق نقشههای ساختمانی طراحی شدهاند. آنها میتوانند خطوط، نقاط، و حتی متن را روی سطوح سخت مثل بتن چاپ کنند.
کاربرد: ترسیم نقشههای معماری، تأسیسات، لولهکشی و برق در ساختمانها.
* پرینترهای خطکشی (Line-Striping Printers)
عملکرد: این رباتها به طور خاص برای ترسیم خطوط مستقیم و طولانی با سرعت بالا به کار میروند. معمولاً از سیستم GPS برای ناوبری استفاده میکنند.
کاربرد: خطکشی جادهها، پارکینگها، فرودگاهها و زمینهای ورزشی.
انواع Layout Robots بر اساس قابلیت حمل
* رباتهای کامل و بزرگ (Full-size Robots)
عملکرد: این دستگاهها معمولاً دارای ابعاد بزرگتری هستند و برای کار در مقیاس وسیع طراحی شدهاند. آنها نیاز به حمل و نقل با وسایل نقلیه دارند.
کاربرد: تمام پروژههای بزرگ ساختمانی و عمرانی.
* رباتهای قابل حمل (Portable Robots)
عملکرد: این نوع دستگاهها کوچکتر و سبکتر هستند و برای حمل و نقل آسان طراحی شدهاند. معمولاً در پروژههای کوچکتر یا برای ترسیم جزئیات در فضاهای محدود استفاده میشوند.
کاربرد: پروژههای بازسازی، ترسیم نقشه در فضاهای داخلی و کارهای کوچک.
برند های معروف لیوت ربوت (Layout Robot)
* اچپی (HP)، ایالات متحده آمریکا
* لایکا جئوسیستمز (Leica Geosystems)، سوئیس
* تریمبل (Trimble)، ایالات متحده آمریکا
* تاپکن (Topcon)، ژاپن
خرید Layout Robot
عوامل تأثیرگذار بر قیمت لیوت ربوت (Layout Robot) ، سطح دقت و فناوری ناوبری، سرعت و کارایی، نوع و کیفیت جوهر و مواد مصرفی، قابلیتهای نرمافزاری و ادغام با سیستمهای دیگر، دوام، مقاومت و برند.
موضوعات مرتبط
* Layout Robot – تصاویر
* Layout Robot – ویدئو